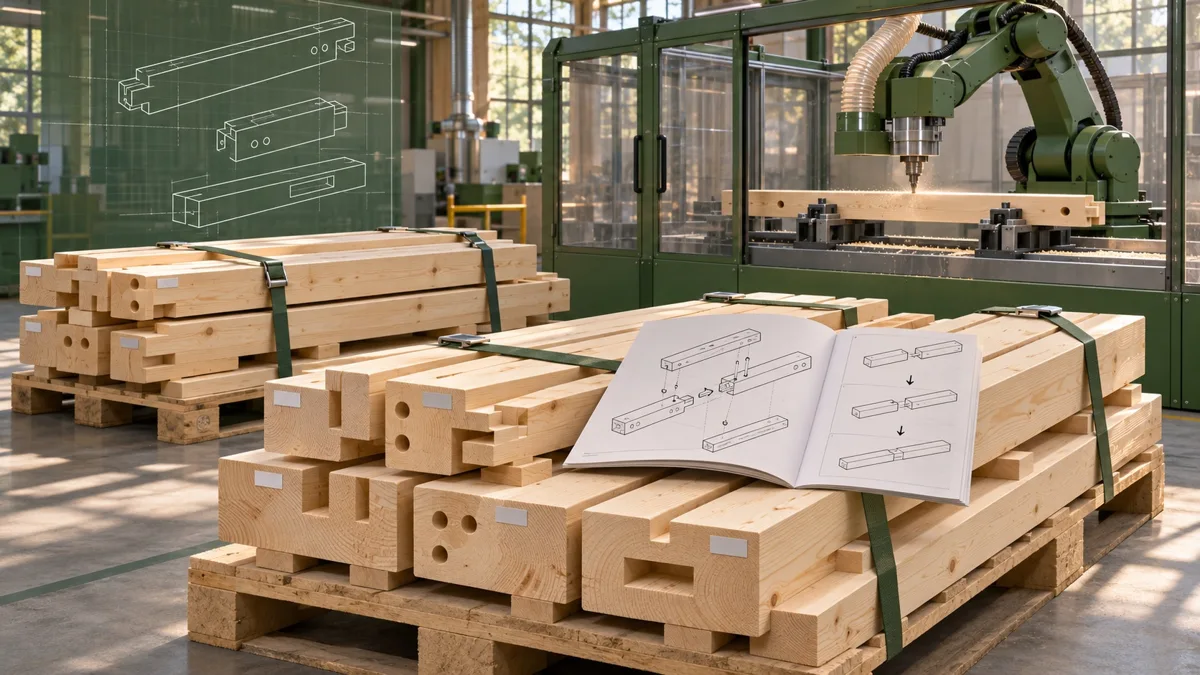
Les pièces de bois sont sur la palette. Sur chantier, elles doivent devenir une structure. Entre les deux se joue le travail décisif : quels éléments doivent reprendre les charges ? Où placer l’assemblage ? Et comment usiner et assembler les pièces ?
Chez WoodStocks, la livraison est un kit de construction composé de pièces de bois sur palettes et d’une notice de montage. La structure elle-même est assemblée sur chantier. Ici, l’ingénierie robotique concerne le lien entre la conception structurelle numérique et l’usinage des différentes pièces.
La recherche couvre un champ plus large : ETH Zürich a également démontré la mise en place robotisée de poutres. Cet exemple est présenté plus loin comme un projet de recherche distinct, et non comme une description du modèle de livraison de WoodStocks. [1]
L’outil le plus important est aussi une décision
Un assemblage peut paraître élégant à l’écran et être difficile à fabriquer. La production robotisée ne se résume donc pas à envoyer un dessin à une machine. Dans le projet BUGA Wood Pavilion, Universität Stuttgart a développé la structure et la fabrication robotisée en étroite coordination. La géométrie, les contraintes structurelles et la production ont été traitées comme des tâches de conception interdépendantes. [2]
Pour une entreprise de charpente, cette approche est utile : demandez que les conditions de production soient clarifiées tant que le projet peut encore être ajusté. Il ne s’agit pas seulement de l’aspect de la structure, mais aussi de la manière dont elle sera fabriquée, manutentionnée et assemblée.
Le projet a-t-il simplement été dessiné, ou a-t-il aussi été pensé pour la production et le montage ?
Un modèle 3D est le point de départ du dialogue
BTL et BTLx ont été développés pour le transfert de données entre les logiciels de conception et les machines CNC destinées à la construction bois. Ces formats décrivent de manière paramétrique la géométrie et les opérations d’usinage des composants en bois et contiennent des informations pour la préfabrication et le montage. Ils jouent ainsi un rôle dans le lien entre conception et production. [3]
C’est une différence importante par rapport au simple affichage d’un modèle à l’écran : le processus de production doit tenir compte des opérations d’usinage concrètes. Pour chaque projet, le logiciel, le format de fichier et les capacités de la machine doivent donc être définis avec le fabricant.
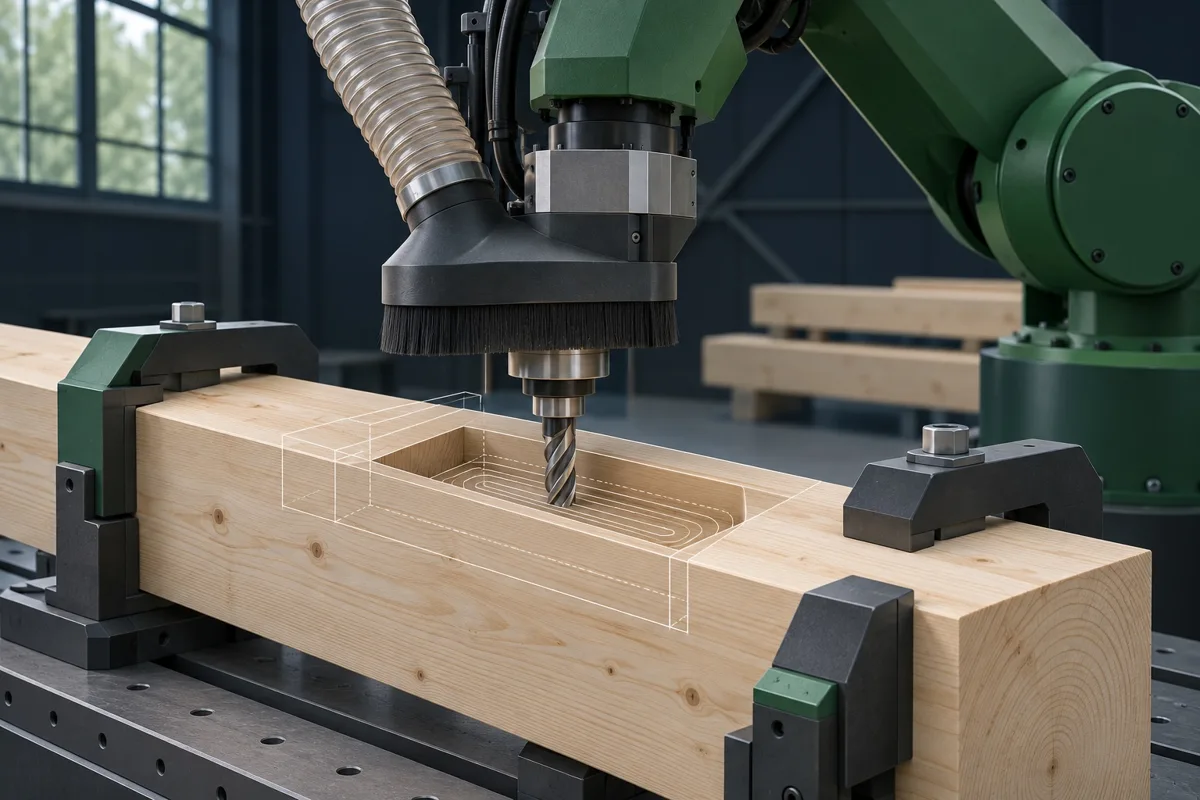
Cette technologie existe aussi sous forme de machines commercialisées. Par exemple, Hundegger décrit ROBOT-Drive comme une machine dotée d’une unité robotisée à six axes et d’un changement d’outils permettant notamment la découpe, le perçage, le fraisage et le marquage. Il s’agit de la description des fonctions de la machine par son fabricant ; elle n’indique pas à elle seule les économies réalisées sur un projet de construction donné. [4]