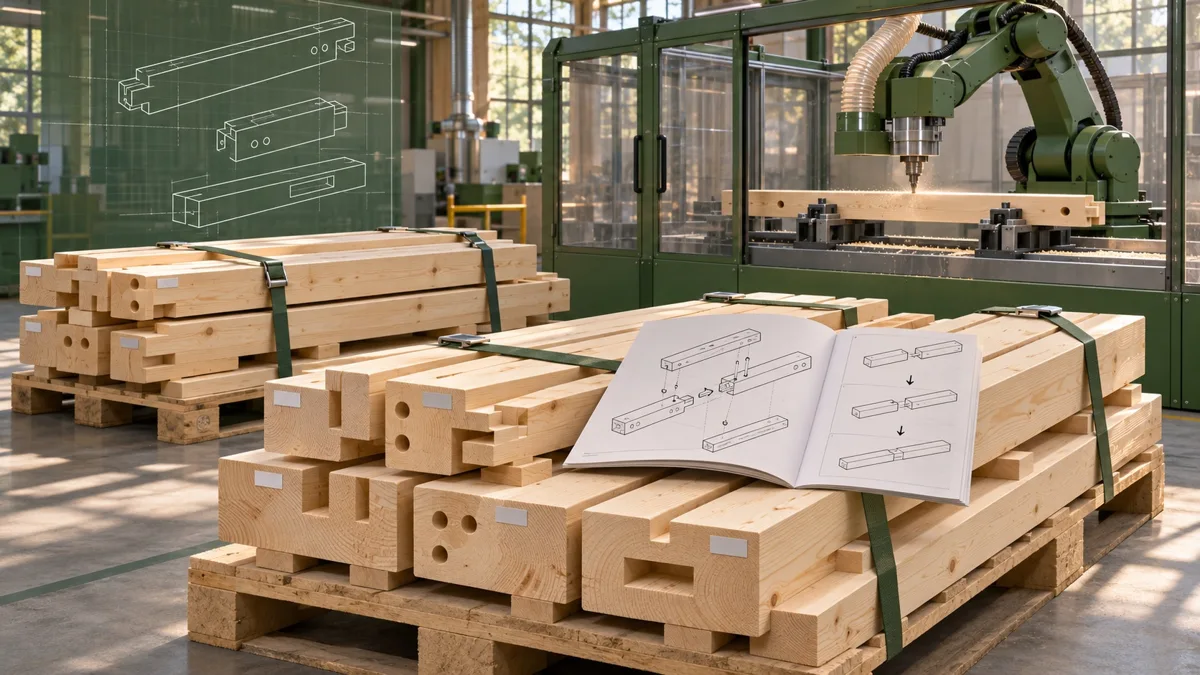
De houten onderdelen liggen op de pallet. Op de bouwplaats moeten ze een constructie worden. Daartussen ligt het cruciale werk: wat moet de belastingen dragen? Waar moet de verbinding komen? En hoe moeten de onderdelen worden bewerkt en gemonteerd?
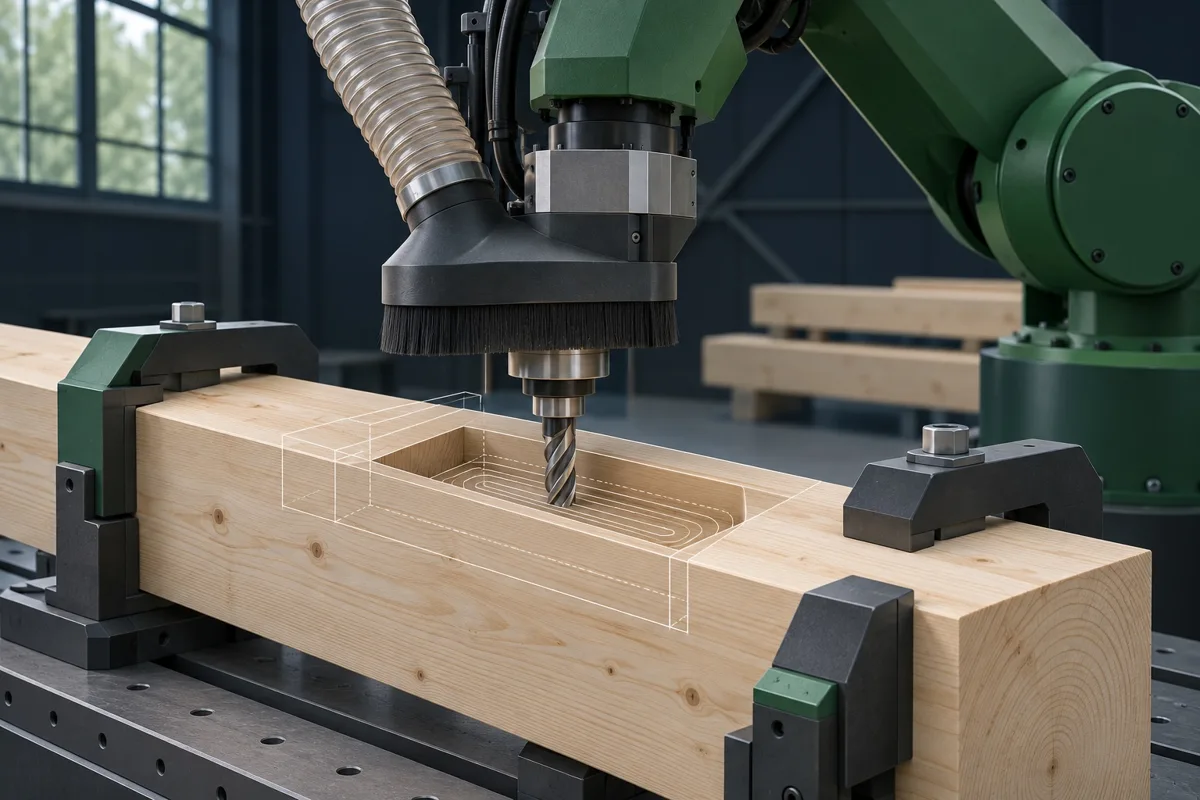
WoodStocks levert een bouwpakket met houten onderdelen op pallets en een montagehandleiding. De constructie zelf wordt op de bouwplaats gemonteerd. Robotengineering draait hier om de verbinding tussen het digitale constructieve ontwerp en de bewerking van de afzonderlijke onderdelen.
Het onderzoek bestrijkt een breder terrein: ETH Zürich heeft ook het robotgestuurd plaatsen van balken gedemonstreerd. Dat voorbeeld komt later aan bod als een afzonderlijk onderzoeksproject, niet als beschrijving van het leveringsmodel van WoodStocks. [1]
Het belangrijkste gereedschap is ook een beslissing
Een verbinding kan er op het scherm elegant uitzien en toch moeilijk te produceren zijn. Daarom is robotproductie meer dan een tekening naar een machine sturen. Bij het project BUGA Wood Pavilion ontwikkelde Universität Stuttgart de constructie en de robotgestuurde fabricage in nauwe samenhang. Geometrie, constructieve overwegingen en productie werden behandeld als onderling verbonden ontwerpopgaven. [2]
Voor een timmerbedrijf is dit een nuttig perspectief: vraag om de productievoorwaarden te verduidelijken zolang het project nog kan worden aangepast. Het gaat niet alleen om hoe de constructie eruitziet, maar ook om hoe die wordt vervaardigd, gehanteerd en gemonteerd.
Is het project alleen getekend, of is het ook doordacht voor productie en montage?
Een 3D-model is het begin van het gesprek
BTL en BTLx zijn ontwikkeld voor gegevensoverdracht tussen ontwerpsoftware en CNC-machines voor de houtbouw. De formaten beschrijven de geometrie en bewerkingen van houten componenten parametrisch en bevatten informatie voor prefabricage en montage. Dat maakt ze relevant voor de verbinding tussen ontwerp en productie. [3]
Dat is een belangrijk verschil met alleen een model op een scherm tonen: het productieproces moet rekening houden met de concrete bewerkingen. Daarom moeten software, bestandsformaat en machinemogelijkheden voor elk project met de producent worden afgestemd.
De technologie is ook beschikbaar als commerciële machineapparatuur. Hundegger beschrijft ROBOT-Drive bijvoorbeeld als een machine met een zesassige roboteenheid en gereedschapswissel voor onder meer zagen, boren, frezen en markeren. Dit is de beschrijving van de machinefuncties door de fabrikant; die zegt op zichzelf niet hoeveel een specifiek bouwproject bespaart. [4]