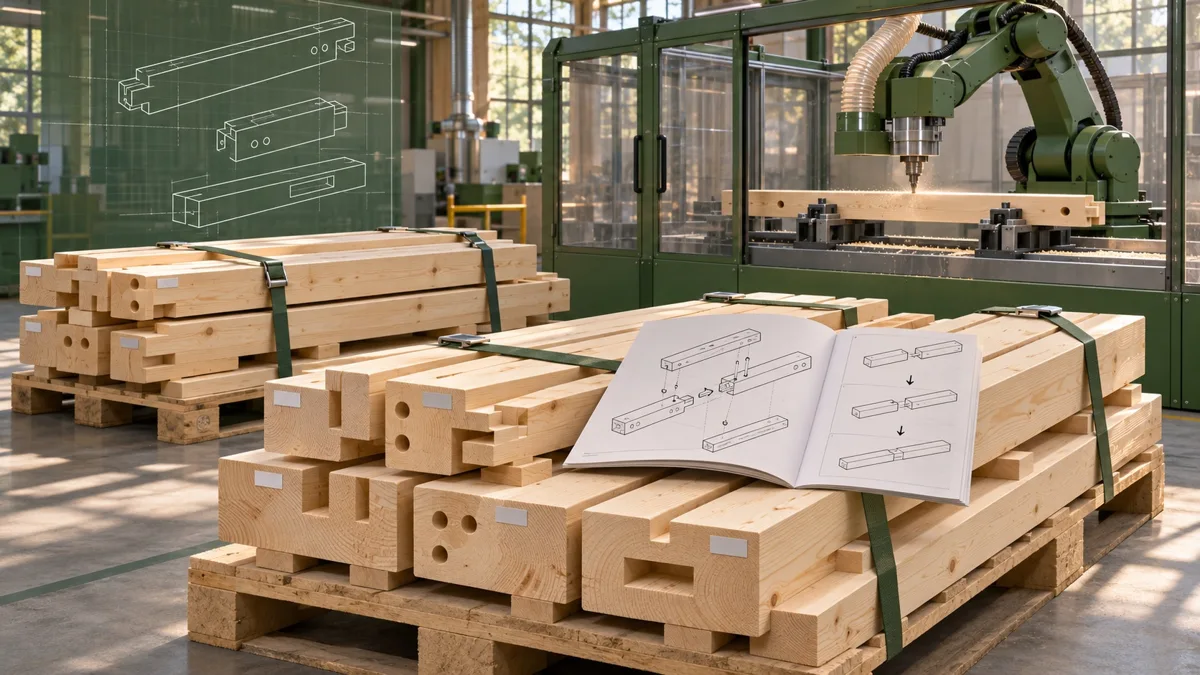
Die Holzteile liegen auf der Palette. Auf der Baustelle sollen sie zu einem Tragwerk werden. Dazwischen liegt die entscheidende Arbeit: Was muss die Lasten tragen? Wo soll die Verbindung liegen? Und wie sollen die Teile bearbeitet und montiert werden?
Bei WoodStocks besteht die Lieferung aus einem Bausatz mit Holzteilen auf Paletten und einer Montageanleitung. Das Tragwerk selbst wird auf der Baustelle montiert. Robotertechnik bezeichnet hier die Verbindung zwischen der digitalen Tragwerksplanung und der Bearbeitung der einzelnen Teile.
Die Forschung reicht weiter: ETH Zürich hat auch das robotergestützte Positionieren von Balken demonstriert. Dieses Beispiel wird später als eigenständiges Forschungsprojekt behandelt, nicht als Beschreibung des Liefermodells von WoodStocks. [1]
Das wichtigste Werkzeug ist auch eine Entscheidung
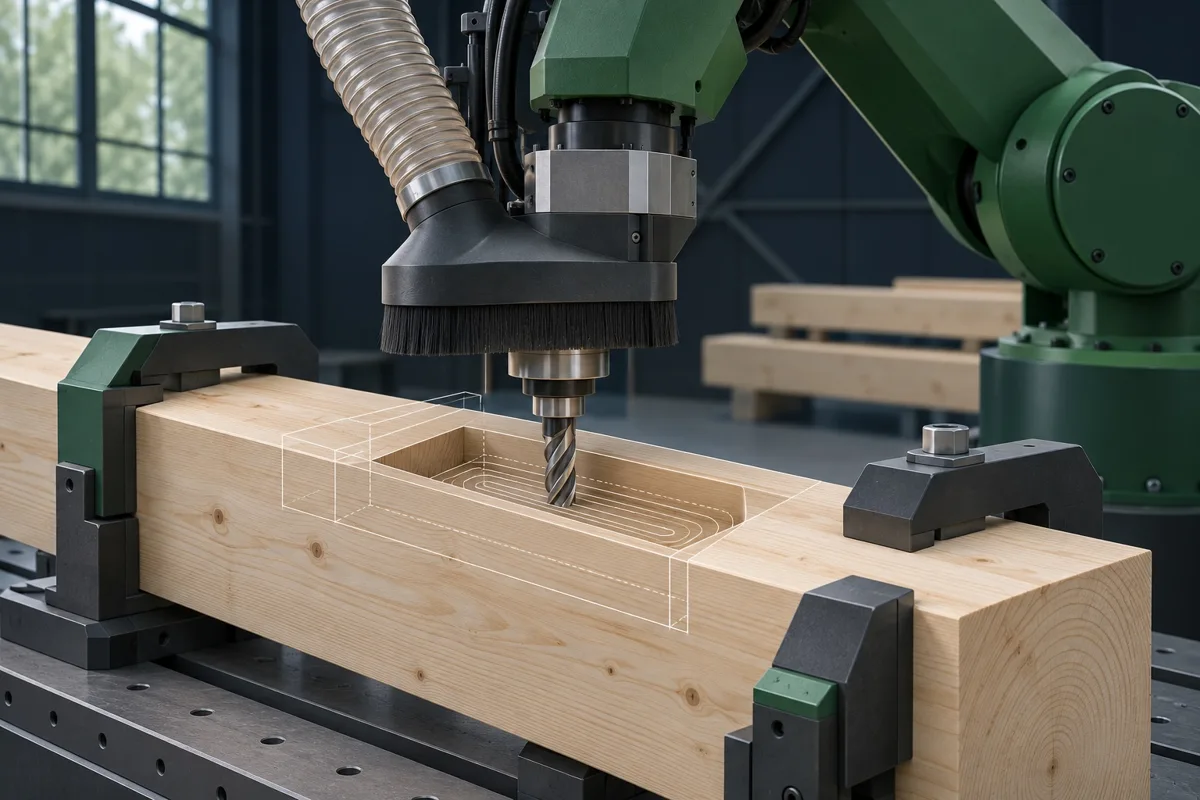
Eine Verbindung kann am Bildschirm elegant aussehen und sich nur schwer fertigen lassen. Deshalb bedeutet robotergestützte Fertigung mehr, als eine Zeichnung an eine Maschine zu senden. Beim Projekt BUGA Wood Pavilion entwickelte die Universität Stuttgart das Tragwerk und die robotergestützte Herstellung in enger Abstimmung. Geometrie, statische Anforderungen und Fertigung wurden als miteinander verknüpfte Planungsaufgaben behandelt. [2]
Für einen Zimmereibetrieb ist das eine hilfreiche Perspektive: Lassen Sie die Fertigungsvoraussetzungen klären, solange sich das Projekt noch anpassen lässt. Es geht sowohl darum, wie das Tragwerk aussieht, als auch darum, wie es hergestellt, gehandhabt und montiert werden soll.
Ist das Projekt nur gezeichnet – oder auch im Hinblick auf Fertigung und Montage durchdacht?
Ein 3D-Modell ist der Beginn des Gesprächs
BTL und BTLx wurden für die Datenübertragung zwischen Planungssoftware und CNC-Maschinen für den Holzbau entwickelt. Die Formate beschreiben die Geometrie und die Bearbeitungsschritte der Holzbauteile parametrisch und enthalten Informationen für Vorfertigung und Montage. Damit sind sie für die Verbindung zwischen Planung und Fertigung relevant. [3]
Das ist ein wichtiger Unterschied zur bloßen Anzeige eines Modells auf einem Bildschirm: Der Fertigungsprozess muss die konkreten Bearbeitungsschritte berücksichtigen. Deshalb sollten Software, Dateiformat und Maschinenmöglichkeiten für jedes Projekt mit dem Hersteller abgestimmt werden.
Die Technologie ist auch als kommerzielle Maschinentechnik verfügbar. Beispielsweise beschreibt Hundegger ROBOT-Drive mit einer sechsachsigen Robotereinheit und Werkzeugwechsel unter anderem zum Schneiden, Bohren, Fräsen und Markieren. Dies ist die Beschreibung der Maschinenfunktionen durch den Hersteller; sie sagt für sich genommen nichts darüber aus, wie viel ein bestimmtes Bauprojekt einspart. [4]