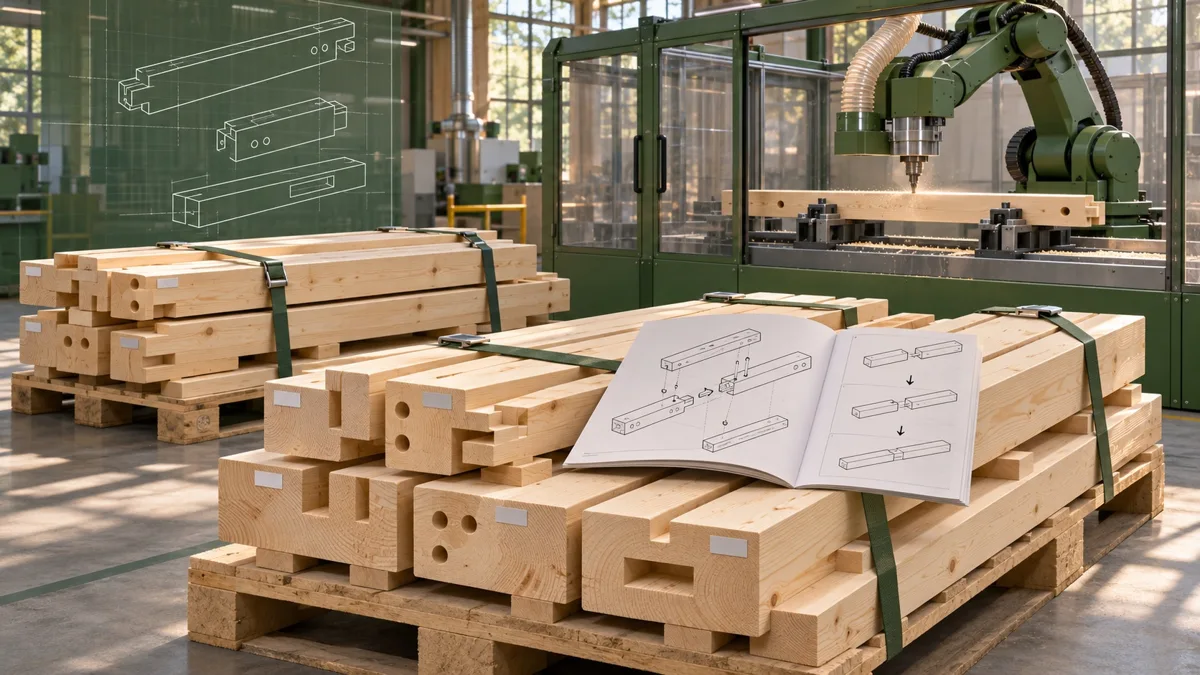
Las piezas de madera están sobre el palé. En obra deben convertirse en una estructura. Entre ambos momentos se encuentra el trabajo decisivo: ¿Qué elementos deben soportar las cargas? ¿Dónde debe situarse la unión? ¿Y cómo deben mecanizarse y montarse las piezas?
En WoodStocks, la entrega consiste en un kit de construcción con piezas de madera sobre palés y una guía de montaje. La estructura propiamente dicha se monta en obra. Aquí, la ingeniería robótica se ocupa de la conexión entre el diseño estructural digital y el mecanizado de cada pieza.
La investigación abarca un campo más amplio: ETH Zürich también ha demostrado la colocación robotizada de vigas. Ese ejemplo se presenta más adelante como un proyecto de investigación independiente, no como una descripción del modelo de suministro de WoodStocks. [1]
La herramienta más importante también es una decisión
Una unión puede parecer elegante en pantalla y ser difícil de fabricar. Por eso, la producción robotizada es más que enviar un plano a una máquina. En el proyecto BUGA Wood Pavilion, Universität Stuttgart desarrolló la estructura y la fabricación robotizada en estrecha coordinación. La geometría, las consideraciones estructurales y la producción se abordaron como tareas de diseño interconectadas. [2]
Para una empresa de carpintería, esta perspectiva resulta útil: pide que se aclaren los requisitos de producción mientras aún sea posible ajustar el proyecto. La cuestión no es solo qué aspecto tendrá la estructura, sino también cómo se fabricará, manipulará y montará.
¿El proyecto solo se ha dibujado o también se ha concebido pensando en su producción y montaje?
Un modelo 3D es el punto de partida del diálogo
BTL y BTLx se desarrollaron para transferir datos entre programas de diseño y máquinas CNC para la construcción en madera. Estos formatos describen de forma paramétrica la geometría y las operaciones de mecanizado de los componentes de madera e incluyen información para la prefabricación y el montaje. Por ello son relevantes para conectar el diseño y la producción. [3]
Esta es una diferencia importante respecto a mostrar simplemente un modelo en pantalla: el proceso de producción debe tener en cuenta las operaciones de mecanizado concretas. Por tanto, en cada proyecto deben acordarse con el fabricante el software, el formato de archivo y las capacidades de la máquina.
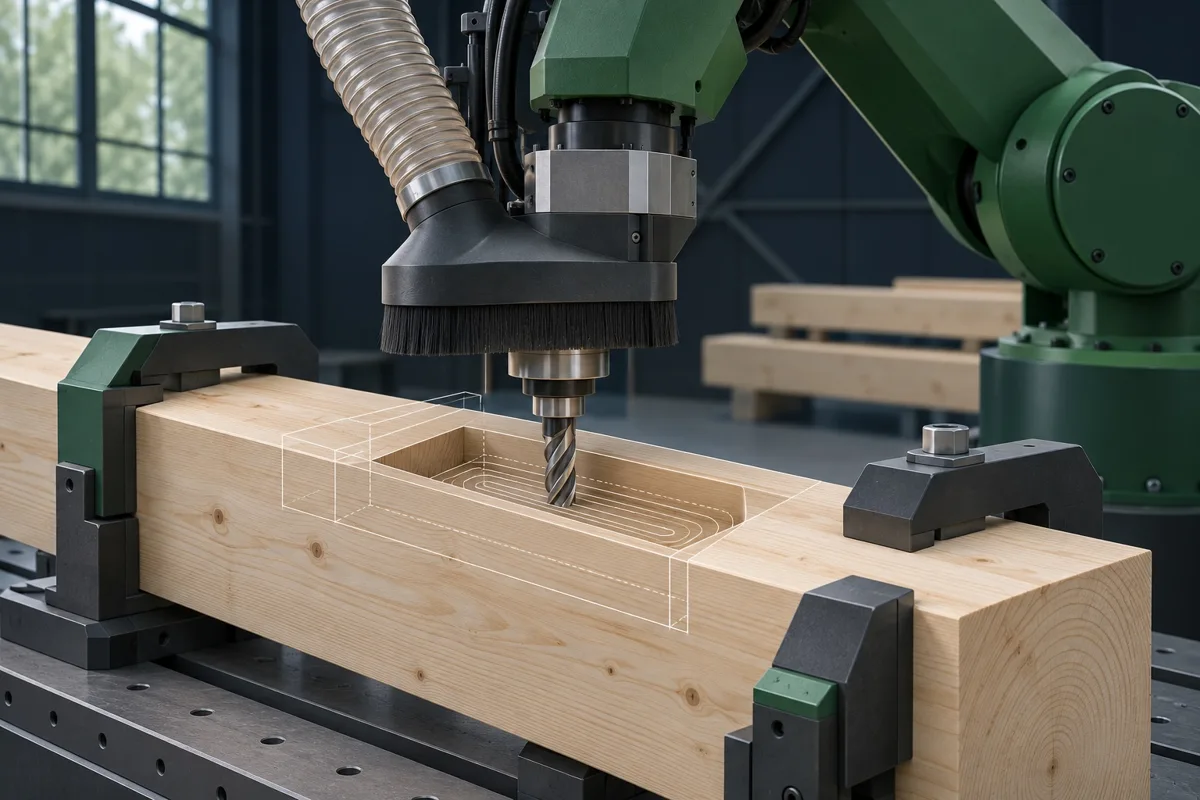
Esta tecnología también está disponible en maquinaria comercial. Por ejemplo, Hundegger describe ROBOT-Drive como un equipo con una unidad robótica de seis ejes y cambio de herramientas para operaciones como corte, taladrado, fresado y marcado. Esta es la descripción del fabricante sobre las funciones de la máquina; por sí sola no indica cuánto se ahorra en un proyecto de construcción concreto. [4]